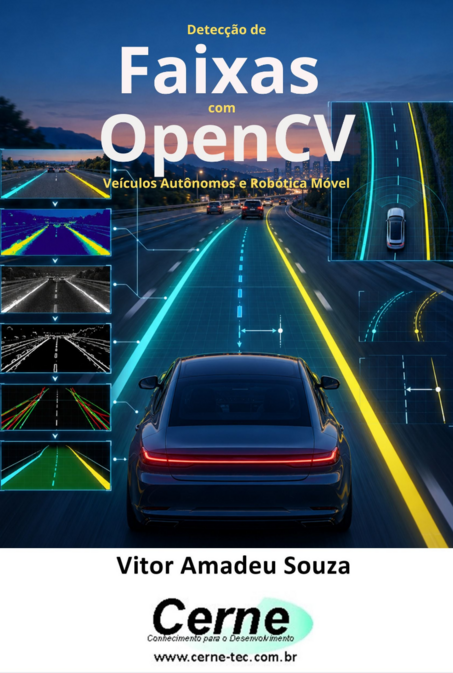
Uma câmera registra padrões de luminosidade, mas não identifica por si mesma onde termina uma faixa de rolamento. A extração dessas informações exige interpretar o contraste das marcações e a geometria da via. Reconhecer as linhas laterais é uma etapa importante em alertas de saída involuntária, sistemas de assistência à permanência em faixa e pesquisas com veículos autônomos. Em um robô móvel, o mesmo princípio pode orientar seguimento de trilhas e corredores. A medida visual precisa ser situada dentro de uma arquitetura mais ampla, que inclui percepção, decisão, controle, supervisão e tratamento de falhas.
| Número de páginas | 119 |
| Edição | 1 (2026) |
| Formato | A5 (148x210) |
| Acabamento | Brochura c/ orelha |
| Tipo de papel | Couche 150g |
| Idioma | Português |
Tem algo a reclamar sobre este livro? Envie um email para atendimento@clubedeautores.com.br

Faça o login deixe o seu comentário sobre o livro.